
フィジカルAIとは?生成AIとの違い・企業の活用事例と始め方【2026】
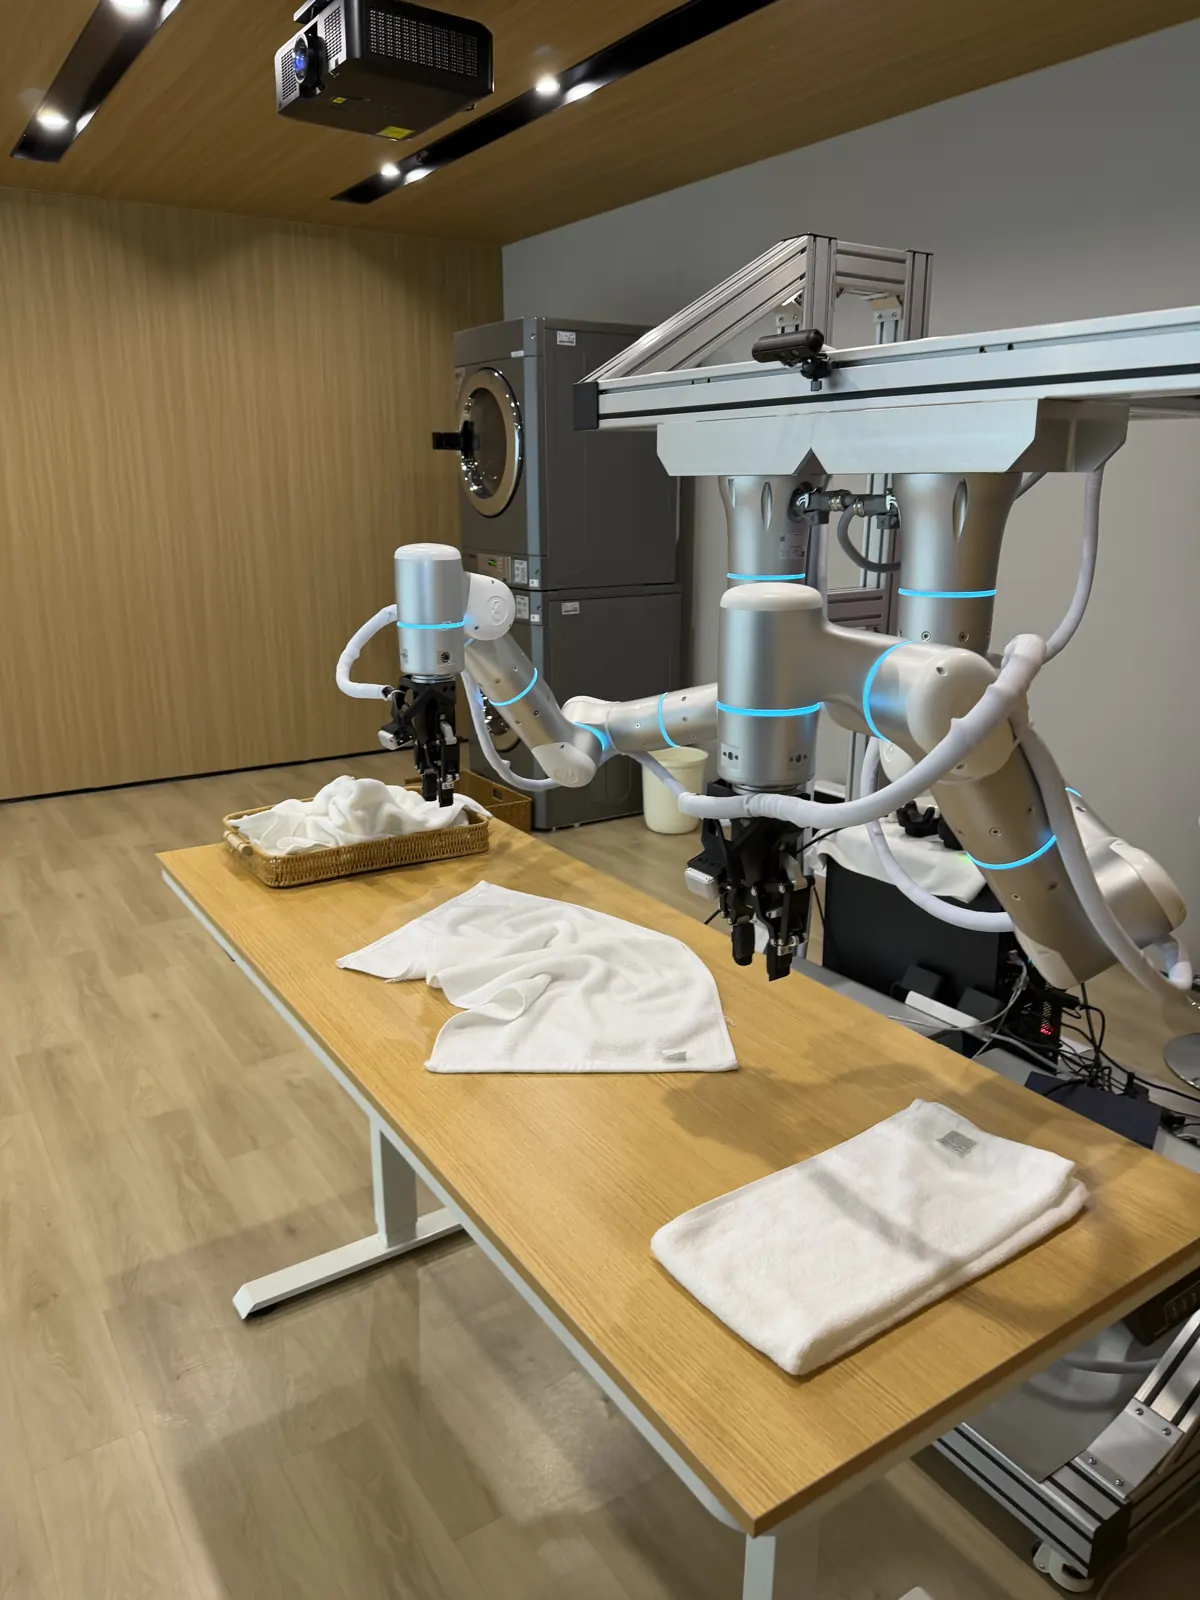
フィジカルAIとは、AIがロボットなどの体を通して現実の世界で動く技術です。生成AIとの違い、注目される理由、ロボット基盤モデル(VLA)の仕組み、フィジカルAIを作る企業の4つの層、企業の活用と始め方を図解します。
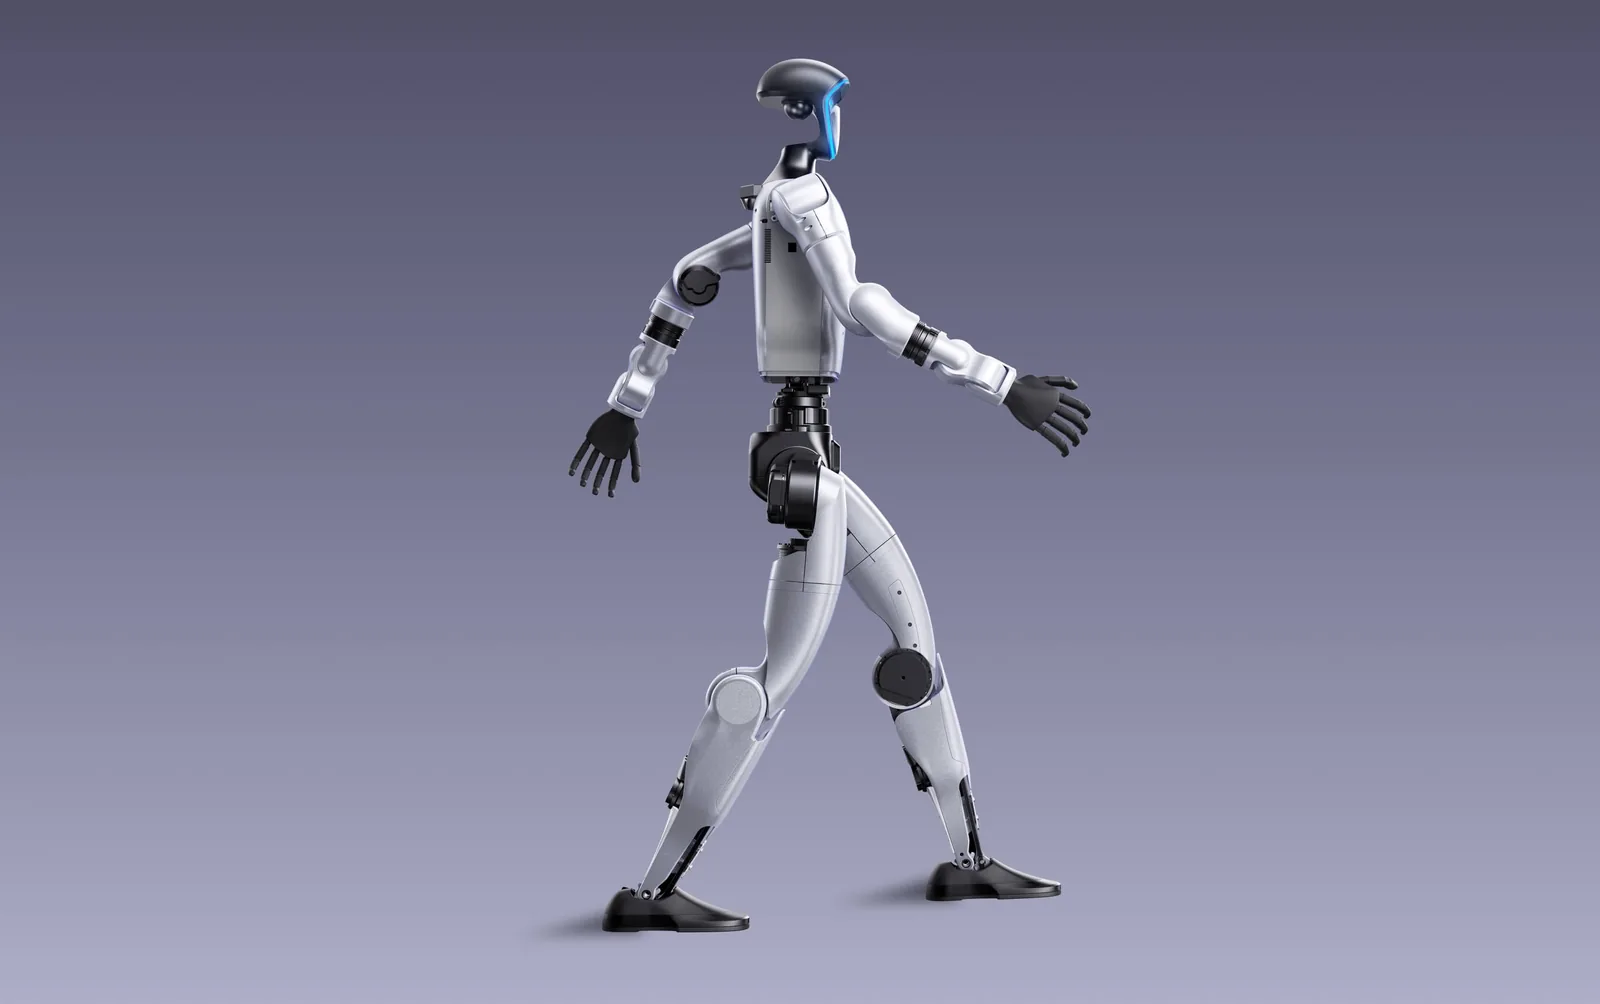
フィジカルAIとは、AIがロボットなどの「体」を持ち、カメラやセンサーで現実の世界を見て、自分で判断して動く技術のことです。文章や画像を作る生成AIが画面の中で働くのに対し、フィジカルAIは工場・倉庫・店舗・家庭といった物理の世界で作業します。
生成AIとフィジカルAIの違い
| 比べること | 生成AI | フィジカルAI |
|---|---|---|
| 働く場所 | 画面の中(文章・画像・コード) | 現実の世界(工場・倉庫・店舗) |
| 入力 | 文章・画像 | カメラ映像・センサー・言葉の指示 |
| 出力 | 文章・画像 | 腕や脚の動き(行動) |
| 失敗したとき | 作り直せばよい | 物が壊れる・人がけがをする恐れ |
| 例 | ChatGPT・Claude・Gemini | 人型ロボット・四足歩行ロボット・自律搬送 |
いちばん大きな違いは「失敗のコスト」です。現実の世界では一度の失敗が事故につながるため、安全の確認と現場での検証が欠かせません。
なぜ今注目されているのか
- ・検索の伸び:Intimate Mergerの分析では、「フィジカルAI」の検索関心が前年比で3,600%増えたとされています(2026年9月公表)
- ・中国の量産:JETROによると中国の人型ロボットメーカーは140社を超え、機種は330以上にのぼります
- ・出荷の拡大:Counterpointによると、2026年上半期の人型ロボットの世界出荷は2.2万台を超えました
- ・政府の戦略:経済産業省は2026年3月にAIロボティクス戦略をまとめ、その後も改訂を重ねています
ロボット基盤モデル(VLA)とは
フィジカルAIの頭脳にあたるのがロボット基盤モデルです。代表的な形がVLA(Vision-Language-Action)で、カメラの映像(Vision)と言葉の指示(Language)を受け取り、ロボットの動き(Action)を出力します。「赤い箱を棚に置いて」と話しかけると、映像から箱と棚を見つけ、腕の動かし方まで決めるイメージです。
NVIDIA・Google DeepMind・Physical Intelligenceのような会社や、中国のAgiBotなどのロボットメーカーが基盤モデルを開発しています。
 画像
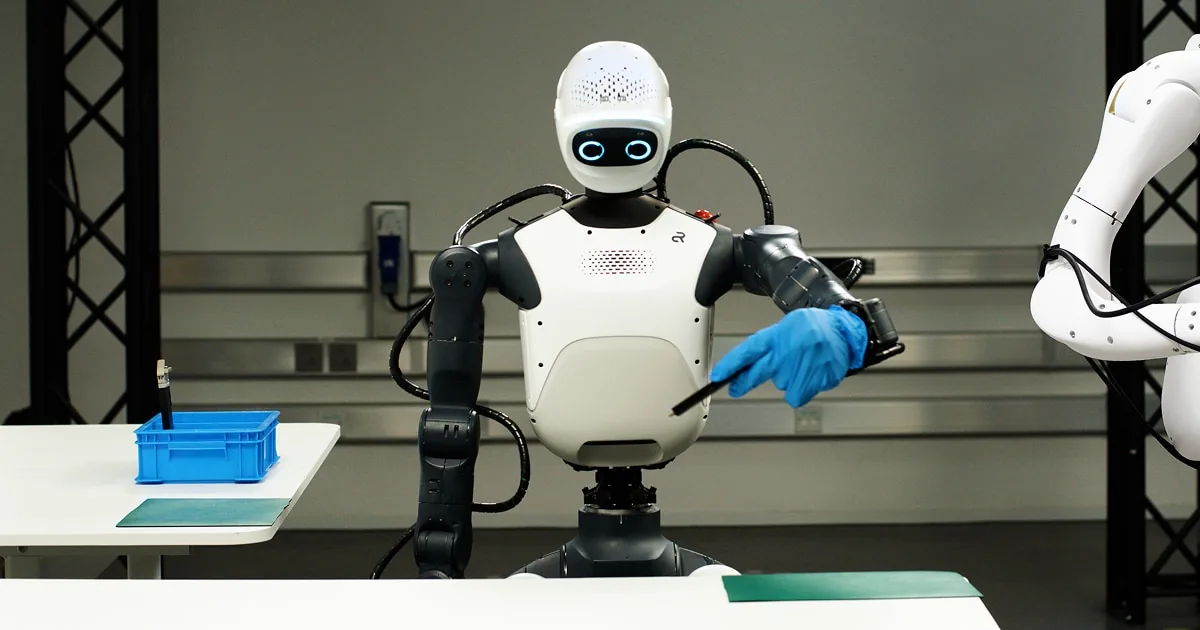
Isaac GR00T N1.6
人型ロボット向けのオープンなVLA基盤モデル。Hugging Faceで約3Bパラメータの重みを公開している。2026年3月には後継のGR00T N1.7を商用ライセンス付きのアーリーアクセスで公開し、次世代のN2は2026年末までに提供する予定としている。
 画像
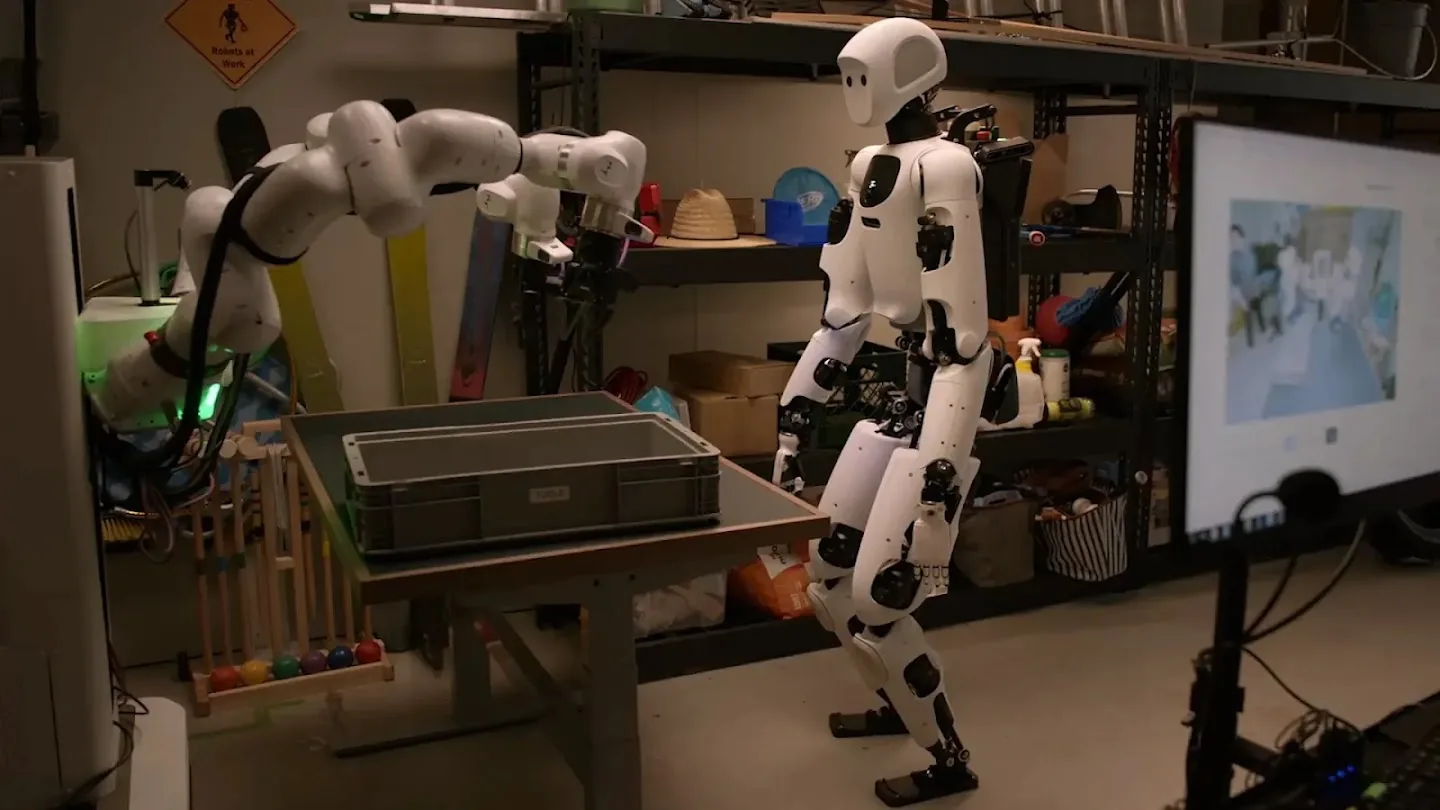
Gemini Robotics ER 2
ロボット向けの視覚言語モデル(プレビュー提供)。環境の空間理解、作業の進捗把握、複数ロボットの協調やエージェント的な指揮に使う。リアルタイム用のStreaming版もある。
 画像
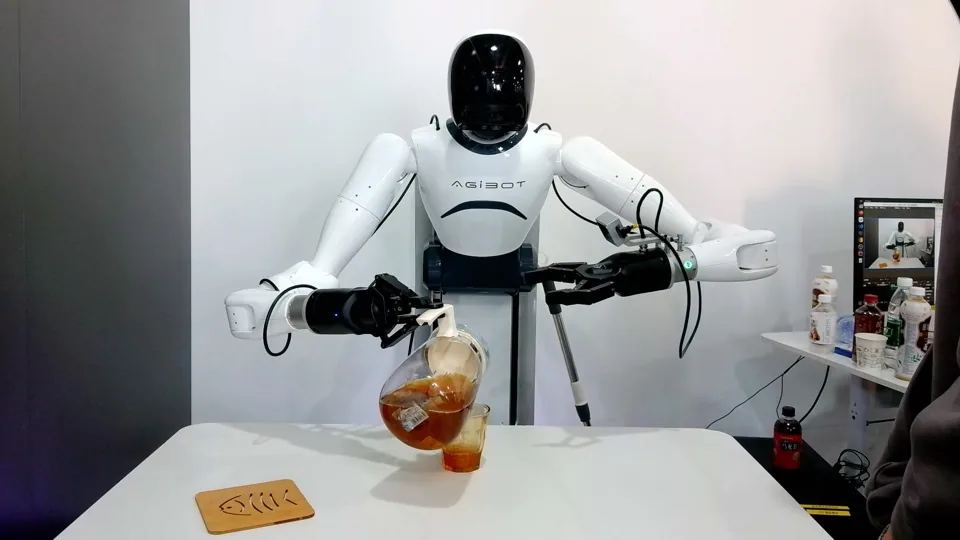
Genie Operator-1 (GO-1) / GO-2
2025年3月に発表した汎用の具身基盤モデル。視覚言語モデルとMoEを組み合わせたViLLA(視覚・言語・潜在行動)構成で、2025年9月にGitHubでオープンソース化した(重みはHugging Faceで公開)。2026年4月には推論と行動実行を一つにまとめた次世代のGO-2を発表した(GO-2の公開形態は未確認)。2026年10月29日にはGO-2の後継としてGO-3 Previewを発表した。
フィジカルAIを作る企業の4つの層
| 層 | 役割 | 主な企業(カタログ掲載) |
|---|---|---|
| 基盤モデル | ロボットの頭脳となるAIモデル | NVIDIA・Google DeepMind・Physical Intelligence・Galaxea AI |
| ロボット本体 | 人型・四足・アーム・車輪型の機体 | Unitree・UBTECH・AgiBot・Figure AI・Boston Dynamics |
| 計算機・開発基盤 | ロボットに載せるコンピューターとシミュレーター | NVIDIA(Jetson・Isaac Sim) |
| 導入・運用 | 現場への組み込み・保守 | 各国の販売店・SI企業・デジライズ |
メーカーごとの特徴はメーカー一覧で比べられます。
企業での活用例
- ・工場:部品の運搬や組み立ての補助。人と同じ通路や設備をそのまま使えるのが人型ロボットの強み
- ・倉庫・物流:箱の積み下ろしやピッキング。国内外の事例は物流倉庫のロボット導入事例にまとめています
- ・点検:四足歩行ロボットによるプラントや変電所の巡回点検
- ・接客・案内:対話AIを載せた案内ロボット
世界の導入事例は導入事例のページにまとめています。
自社でフィジカルAIを始める3つのステップ
- 1現場を知る:どの作業を任せたいのかを決め、現場を訪ねて動線や荷物の条件を確かめる
- 2小さく確かめる:3Dで現場を再現して検証し、1つの工程・1台でPoC(実証)を行う
- 3広げる:実証の数字をもとに台数と範囲を決め、運用を標準化する
ヒアリングから現場で動き続けるまでの流れ
1現場を知る
- 01ヒアリング
- 02現場に足を運ぶ
- 033Dマッピング
- 04要件を決める
2探して選ぶ
- 05メーカーを探す・選ぶ
3確かめる
- 063Dシミュレーション・PoC
4動かし続ける
- 07調達・輸入
- 08導入FDE・開発
- 09アフターフォロー
デジライズはこの流れを、ヒアリングと現場訪問から導入後のアフターフォローまで一貫して支援しています。
よくある質問
フィジカルAIと産業用ロボットは何が違いますか?
従来の産業用ロボットは決められた動きを正確に繰り返します。フィジカルAIは映像や言葉から状況を理解し、置き場所や形が毎回違う物にも対応しようとする点が違います。
フィジカルAIは日本の中小企業でも使えますか?
使えます。まずは1つの作業・1台から始めるのが現実的です。国の補助金が使える場合もあります(ロボット導入の補助金2026)。
人型ロボットはいくらで買えますか?
小型機は100万円前後から、工場向けの機体は要見積が中心です。人型ロボットの価格一覧で比べられます。
出典
この記事で紹介したロボット
画像Isaac GR00T N1.6
人型ロボット向けのオープンなVLA基盤モデル。Hugging Faceで約3Bパラメータの重みを公開している。2026年3月には後継のGR00T N1.7を商用ライセンス付きのアーリーアクセスで公開し、次世代のN2は2026年末までに提供する予定としている。
画像Gemini Robotics ER 2
ロボット向けの視覚言語モデル(プレビュー提供)。環境の空間理解、作業の進捗把握、複数ロボットの協調やエージェント的な指揮に使う。リアルタイム用のStreaming版もある。
画像Genie Operator-1 (GO-1) / GO-2
2025年3月に発表した汎用の具身基盤モデル。視覚言語モデルとMoEを組み合わせたViLLA(視覚・言語・潜在行動)構成で、2025年9月にGitHubでオープンソース化した(重みはHugging Faceで公開)。2026年4月には推論と行動実行を一つにまとめた次世代のGO-2を発表した(GO-2の公開形態は未確認)。2026年10月29日にはGO-2の後継としてGO-3 Previewを発表した。
 画像